Das Messsystem

NaviBlue — das unbemannte Vermessungsboot

Ein 22 kg leichter Katamaran mit professioneller Hydrographie-Sensorik: Einstrahl-Echolot, RTK-GNSS, Motion-Sensor und vierfach redundante Kommunikation. Klein genug für die Böschung, genau genug für die Abrechnung.

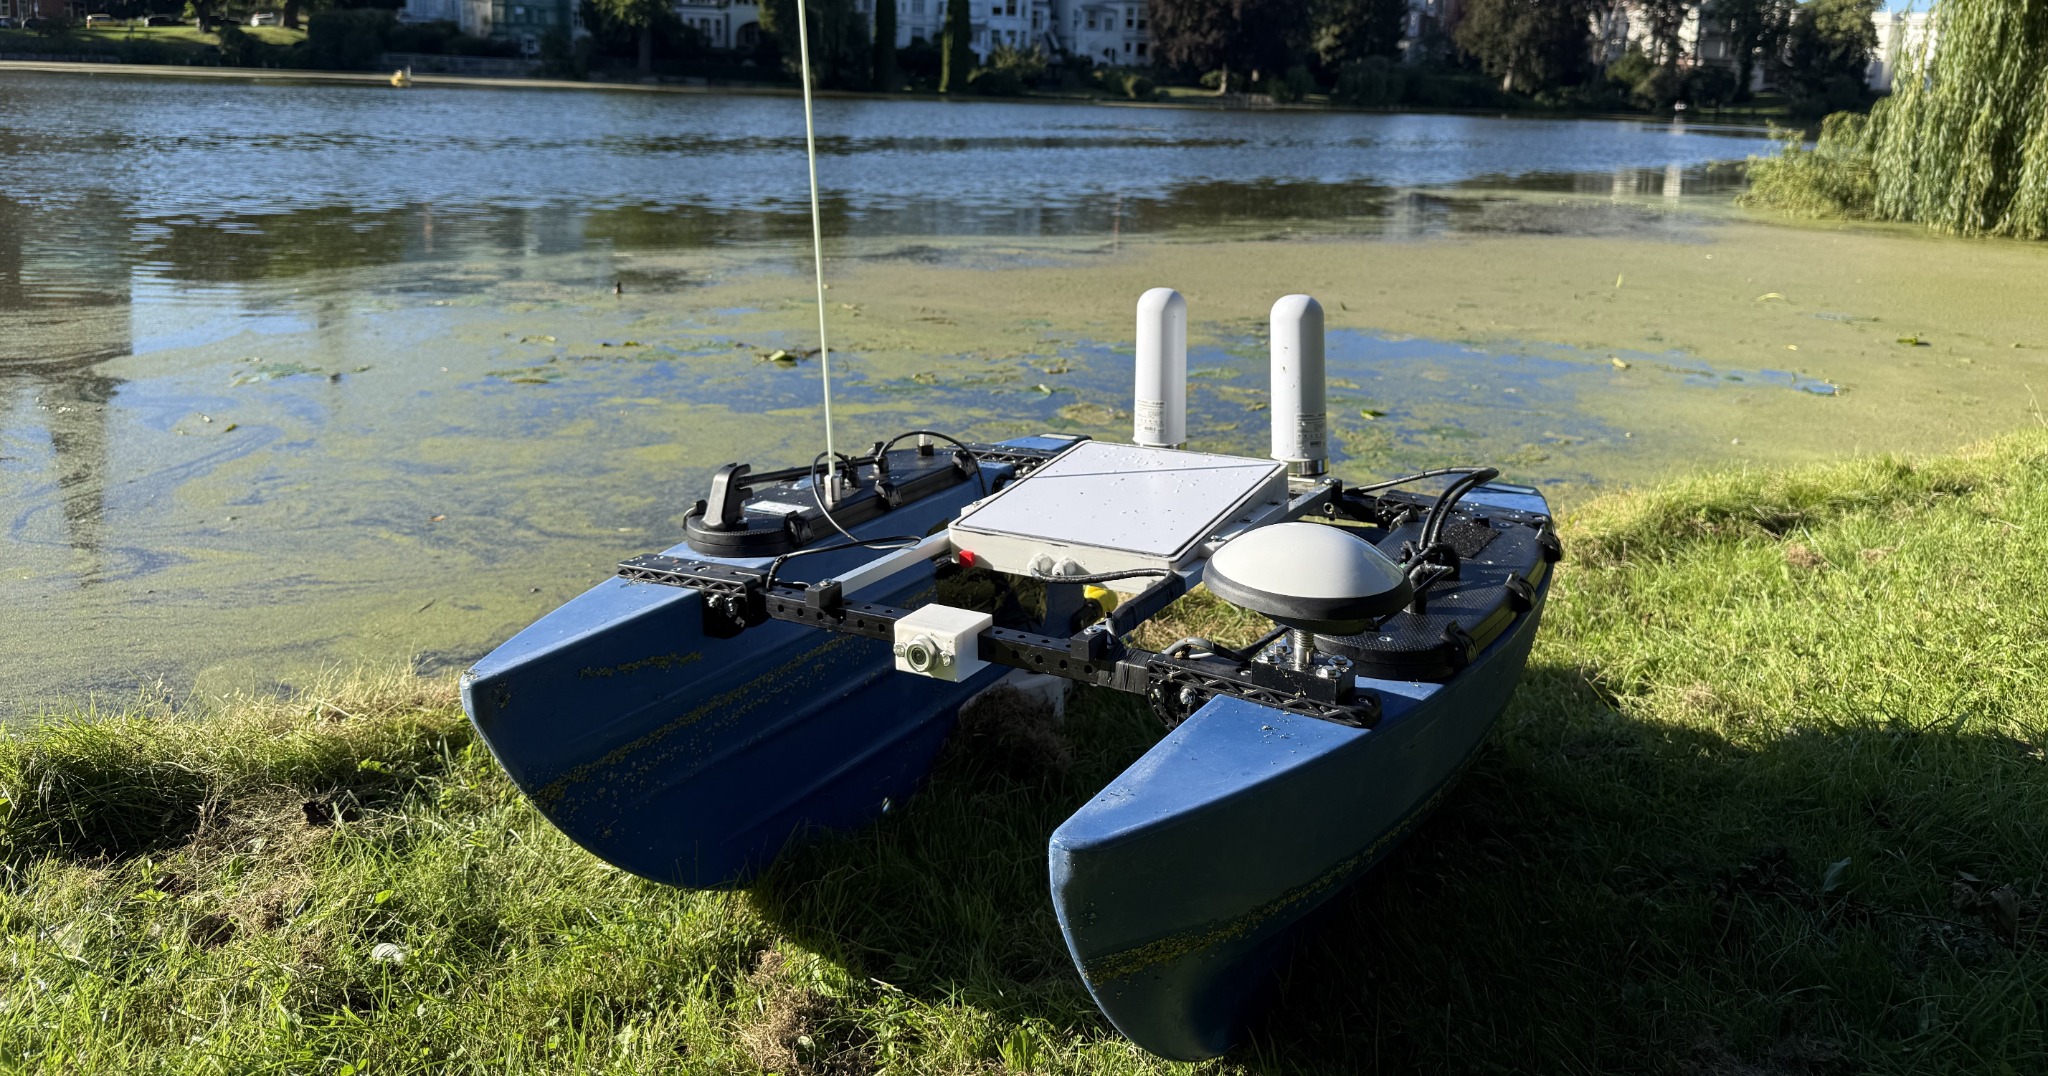
Das unbemannte Vermessungsboot NaviBlue am Ufer: blauer Katamaran-Rumpf mit GNSS-Antenne, zwei Kommunikationsantennen, Elektronikbox und Kamera
NaviBlue basiert auf der BlueBoat-Plattform von BlueRobotics und ist mit Vermessungssensorik aufgebaut.

Konzept

Katamaran, tiefer Schwerpunkt, tragbares Format

Das Rumpfdesign mit zwei Schwimmern und tiefliegendem Schwerpunkt sorgt für Stabilität auch bei mäßiger Strömung und Wellengang. Messfahrten sind bei 40–50 cm Wellenhöhe möglich.

Mit 120 cm Länge und 22 kg Gewicht wird das Boot von Hand transportiert und eingesetzt — über eine Böschung, von einem Steg, aus dem Kofferraum. Kein Trailer, kein Kran, keine Slipanlage.

Angetrieben wird es von zwei M200-Elektromotoren. Kein Kraftstoff, keine Abgase, kaum Geräusch — das erleichtert Einsätze in Schutzgebieten und Trinkwassertalsperren erheblich.

LDPE-Rumpf A4-Edelstahl 2 × M200 E-Motor ca. 20 h Laufzeit

Sensorik

Drei Sensoren, die zusammen einen Höhenwert ergeben

Kein Sensor allein liefert eine belastbare Sohlhöhe. Erst die zeitlich synchronisierte Kombination macht daraus ein Ergebnis, das mit Landdaten und Vormessungen vergleichbar ist.

Einstrahl-Echolot — Echologger ECT400

450 kHz, 5° Abstrahlwinkel, Messbereich 0,15–100 m, 1 mm Auflösung, 10 Messungen pro Sekunde. Die schmale Keule hält den ausgeleuchteten Fußpunkt klein — Sohlkanten bleiben scharf. Weiche Sedimente werden durchdrungen, sodass Schlammoberkante und fester Grund getrennt erfasst werden.

RTK-GNSS — ArduSimple RTK3B Pro

Lage- und Höhengenauigkeit von 1–2 cm über Korrekturdaten des amtlichen SAPOS®-Dienstes via NTRIP, bei einer Abtastrate von 100 Hz. Damit entsteht direkt eine Höhe im gewünschten Bezugssystem — unabhängig vom Wasserstand zur Messzeit.

Motion-Sensor

Kompensiert automatisch Lageänderungen durch Pitch und Roll sowie die Hubbewegung im Seegang. Messungen in der Ostsee haben gezeigt: Die Datenqualität leidet dadurch auch bei Wellen nicht.

Fisheye-Kamera — Sony Exmor™ 1/2.9"

Live-Bild vom Boot zur Überwachung des Umfeldes: Hindernisse, Bewuchs, Badegäste, Schiffsverkehr. Zusammen mit der Steuersoftware bleibt das Boot jederzeit unter Kontrolle.

Kommunikation & Steuerung

Vier Wege ins Netz — einer bleibt immer

Weil eine abbrechende Verbindung im Messbetrieb der teuerste Fehler ist, laufen vier unabhängige Kommunikationswege parallel. Fällt einer aus, übernimmt automatisch der nächste.

Starlink

Satellitenkommunikation für Gewässer ohne belastbaren Mobilfunk — abgelegen, waldnah, in Tallagen.

Dual-SIM 5G

Zwei getrennte Mobilfunkanbieter gleichzeitig. Deckt der eine nicht ab, deckt oft der andere.

WLAN, 7 dBi

Omnidirektionale 2,4-GHz-Antenne für den Nahbereich, unabhängig von jedem Fremdnetz.

Failover

Der Wechsel zwischen den Wegen erfolgt automatisch im laufenden Betrieb.

Ablaufschema der Fernsteuerung: Messgebiet mit Drohnenbefliegung und USV, Verbindung über Starlink, zwei 5G-Netze und WLAN, Steuerplatz im Büro mit Live-Video, Echolot- und Positionsdaten
Downlink und Uplink zwischen Messgebiet und Steuerplatz. Das Boot ist von jedem Ort mit Internetverbindung steuerbar — das ist die Grundlage für den Parallelbetrieb mit der Landvermessung.

Fahrzeugsteuerung: ArduRover

Missionsplanung mit Wegpunkten und Profillinien. Das Boot fährt die geplanten Linien autonom ab; manuelles Eingreifen, Umplanen und Not-Stopp sind jederzeit möglich.

Vermessungssoftware:

Synchronisierte Erfassung von Echolot-, GNSS- und Motion-Daten mit Live-Kontrolle der Datenqualität während der Fahrt — Fehler fallen sofort auf, nicht erst im Büro.

Technische Daten

Spezifikationen im Überblick

Plattform & Antrieb
BasisplattformBlueBoat (BlueRobotics Inc.)
Abmessungen (L × B × H)120 × 93 × 46 cm
Gewichtca. 22 kg
Maximaler Tiefgang32 cmMessfahrt ab ca. 0,4 m Wassertiefe
Antrieb2 × M200 Elektromotor
Maximale Geschwindigkeit5,0 kn
Maximaler statischer Schub8,2 kgf
Betriebsdauerca. 20 hbei 2 kn Marschfahrt
Material (primär)LDPE-Rumpf, A4-Edelstahl
Einsatzgrenze Seegang40–50 cm Wellenhöhe
Vermessungsausrüstung
Echolot Echologger ECT400450 kHz · 5° Abstrahlwinkel · 0,15–100 m · 1 mm Auflösung · 10 Hz
GNSS-Empfänger ArduSimple RTK3B ProRTK über SAPOS®-NTRIP · 1–2 cm Lage und Höhe · 100 Hz
Motion-SensorKompensation von Pitch, Roll und Hub
KameraFisheye 1/2.9" Sony Exmor™Live-Bild zur Überwachung
SatellitenkommunikationStarlink
MobilfunkDual-SIM 5G, zwei Anbieter mit Failover
Funkantenne7 dBi, 2,4 GHz, omnidirektional
FahrzeugsteuerungArduRover
VermessungssoftwareBeamworx NavAQ
Optionale ErweiterungSeitensicht-Sonar Cerulean Omniscan 450 SS

Angaben nach Datenblatt Rev. 00. Änderungen vorbehalten — vollständiges Datenblatt als PDF.

Wo das System nicht das richtige Werkzeug ist

Ein Einstrahl-Echolot misst entlang von Linien, nicht flächendeckend. Wo eine vollständige Flächenabdeckung nach Regelwerk gefordert ist, etwa in tiefen Bundeswasserstraßen, ist ein Multibeam-System die richtige Wahl. Ebenso wird der Einsatz bei starker Strömung, dichtem Schiffsverkehr oder hohem Seegang vorab geprüft. Wenn ein Projekt nicht passt, sage ich das vorher — das ist auf Dauer für beide Seiten günstiger.

Anfrage

Passt das System zu Ihrem Gewässer?

Schildern Sie mir kurz Lage, Tiefe und Aufgabenstellung — Sie bekommen eine ehrliche Antwort, auch wenn sie „dafür brauchen Sie etwas anderes" lautet.

+49 157 703 426 85 info@deep-blue-survey.de